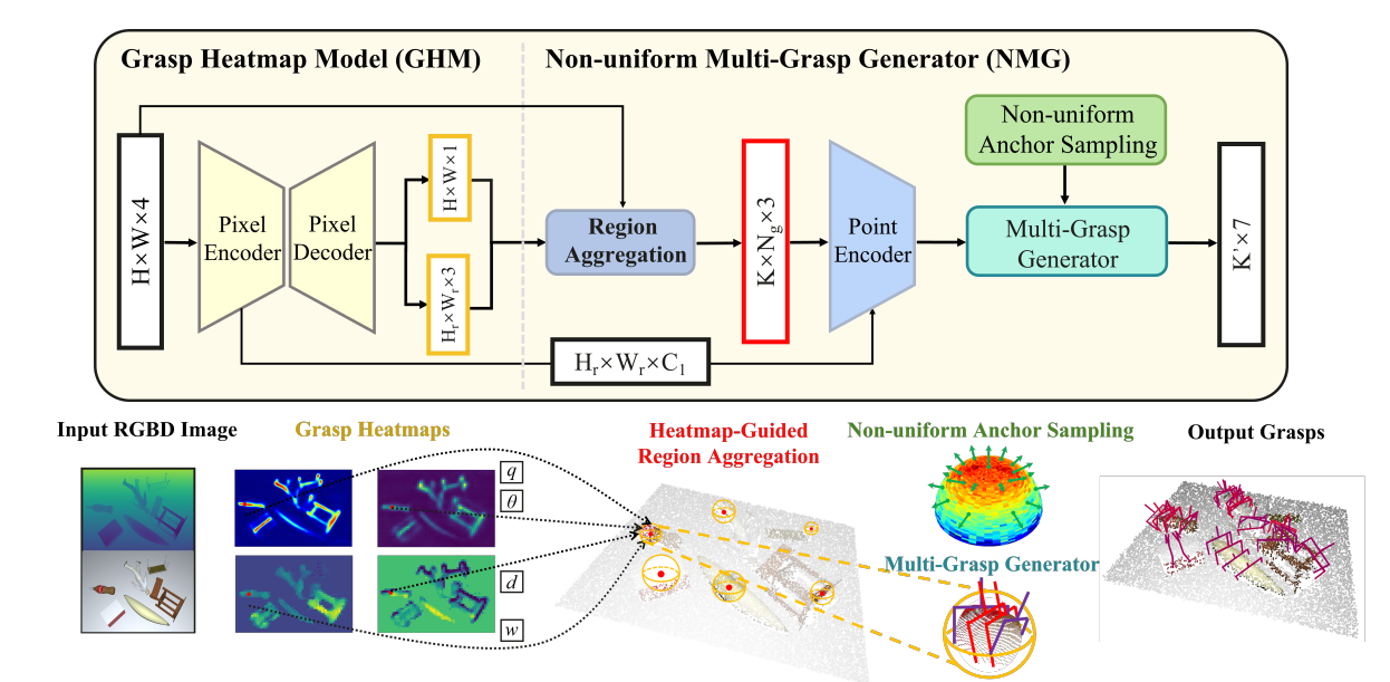
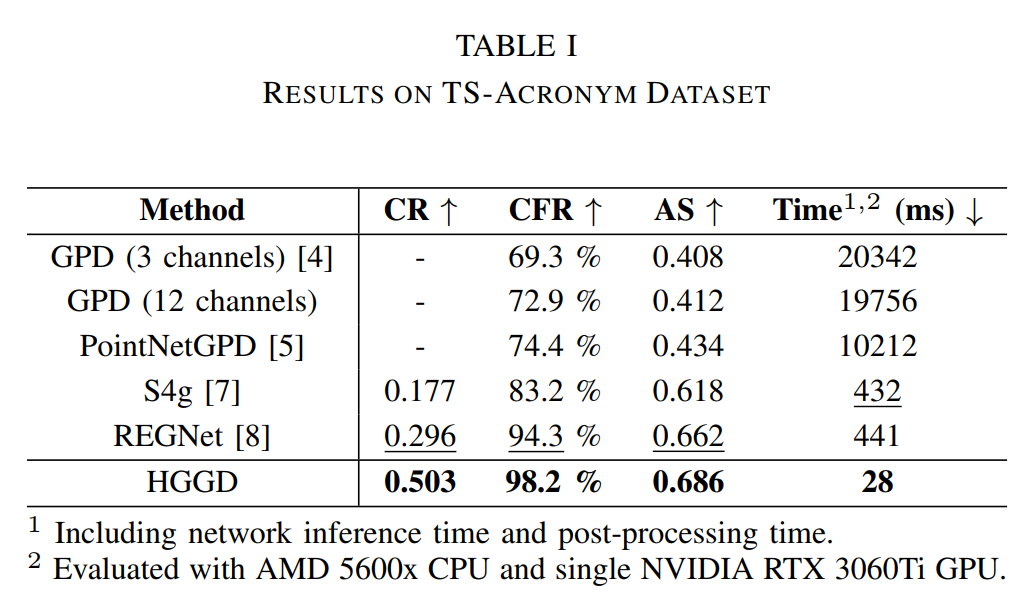
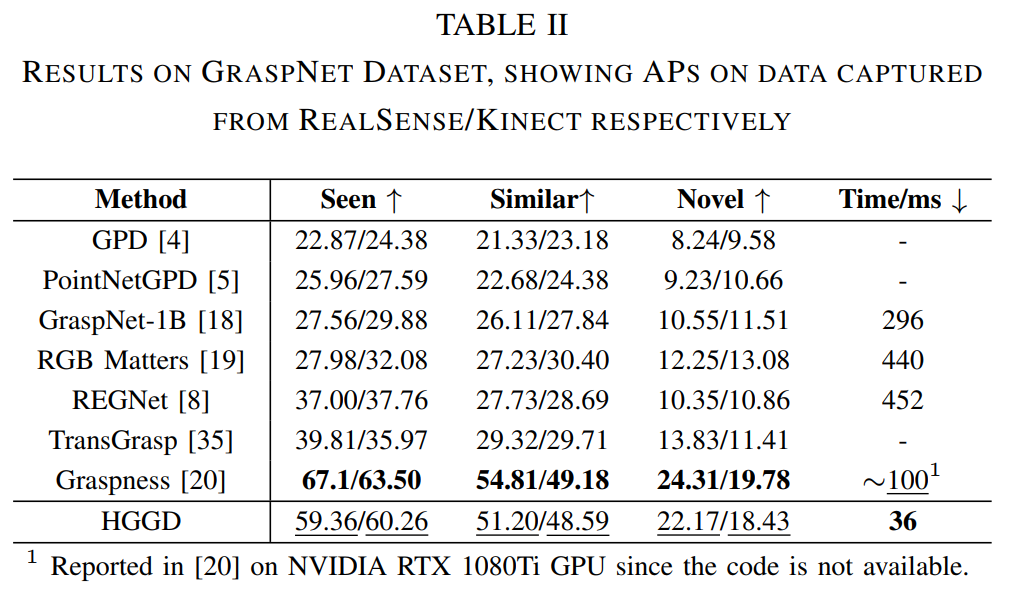
研究简介HGGD 通过高斯编码和网格策略预测抓取热力图,将点聚合到高可抓取区域,再在局部区域生成抓取,避免直接处理整幅点云带来的效率瓶颈。真实机器人实验验证了方法在堆叠清理任务中的有效性。 Framework PerformanceTS-Acronym Dataset GraspNet Dataset Real-world Experiments 论文与资源 IEEE 论文(DOI) arXiv 版本 官方代码 演示视频