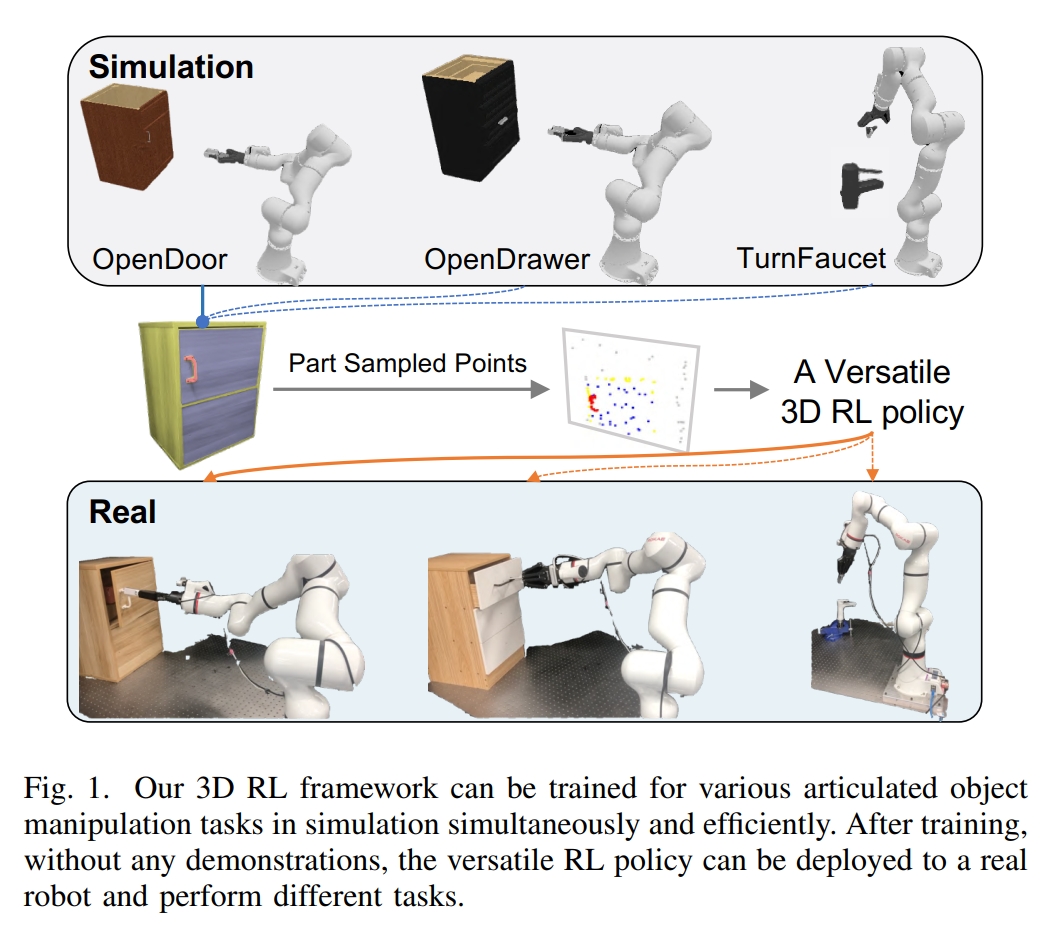
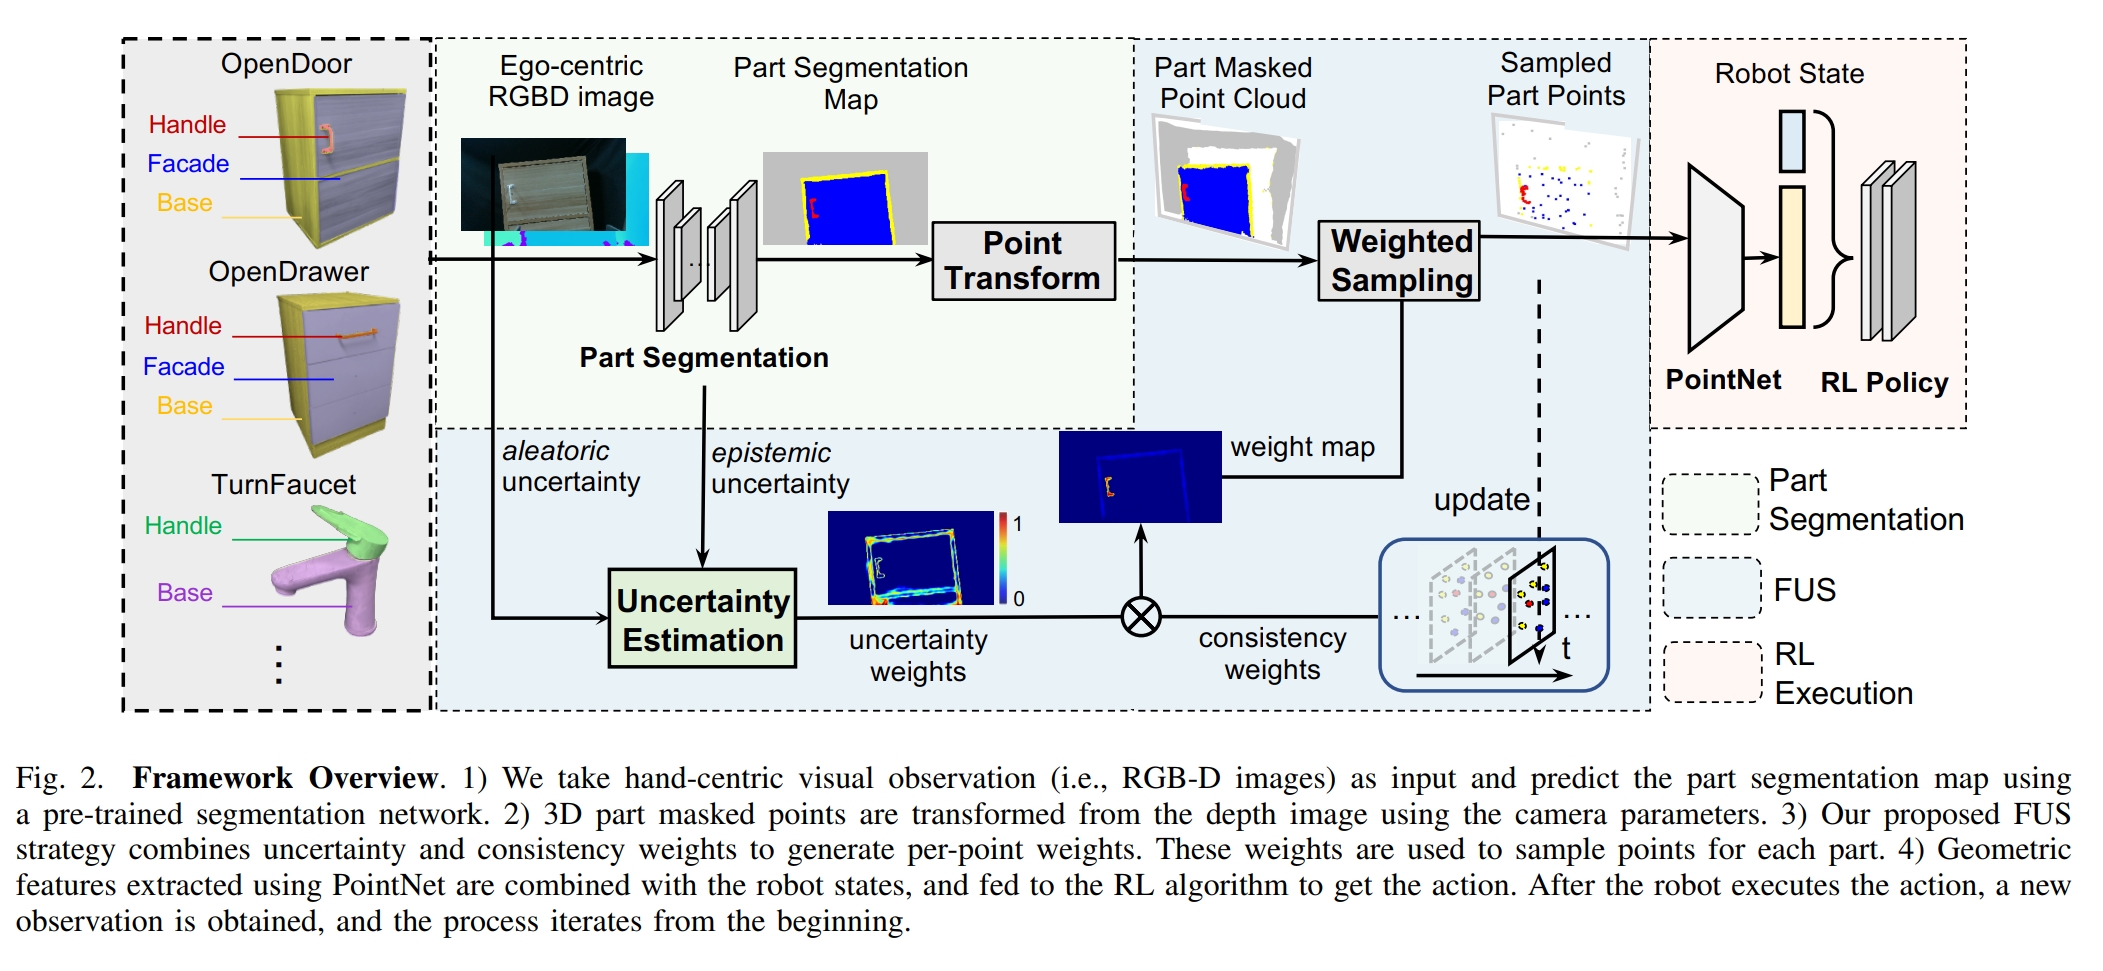
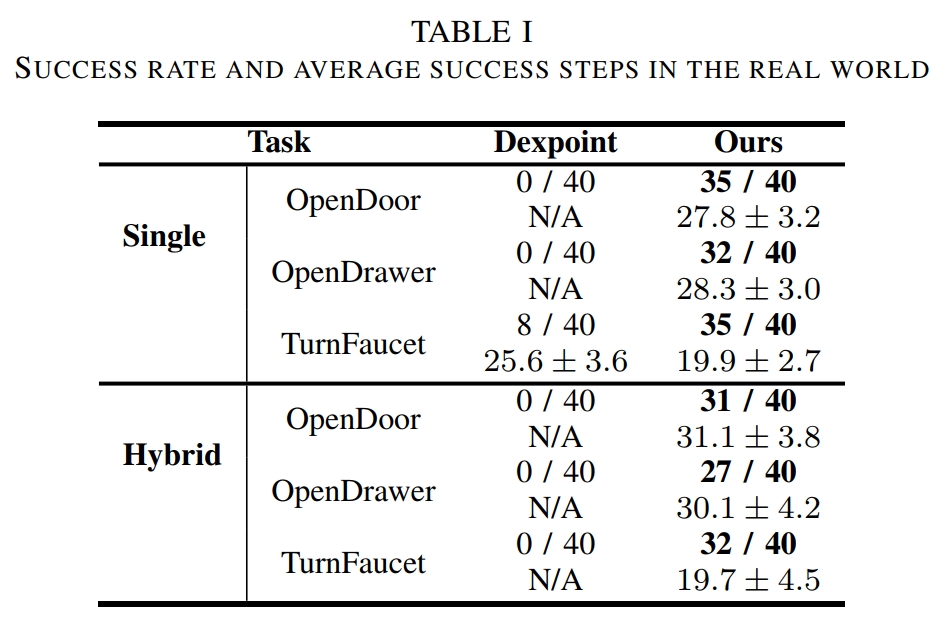
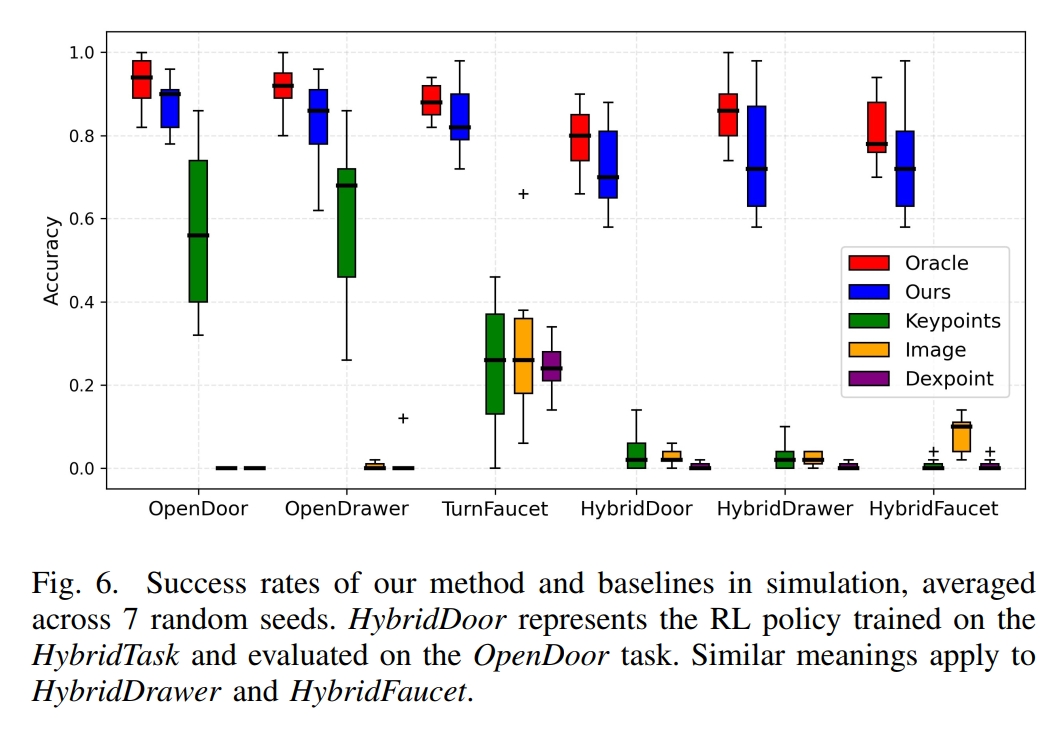
研究简介该框架以部件级视觉信息引导三维强化学习,通过紧凑、层次化的点云表示提高训练与真实部署效率。单一策略可在仿真中同时学习多种关节物体操作任务,并迁移到未见类别和实例。 Teaser Framework PerformanceTraining Curve Test Results on Multi-tasks Real-world Experiments 论文与资源 IEEE 论文(DOI) arXiv 版本 官方代码 演示视频